シナノケンシ
異型物を柔軟につかむ「電動3爪ロボットハンド」――手作業が困難な工程を支援
シナノケンシは、異型物を柔軟につかめる「電動3爪ロボットハンド」を開発した。3本の爪の開閉により、直径約10~114mmサイズの物体を把持できる。
シナノケンシは、異型物を柔軟につかめる「電動3爪ロボットハンド」を開発した。3本の爪の開閉により、直径約10~114mmサイズを把持できる。
ステッピングモーターとサーボ制御を組み合わせ、機構部分に特殊なカムを採用。爪が対象物を把持する際のステッピングモーターの電流と回転の変化を計測することで、コントローラーが対象物の柔・硬を判別し、最適な把持力と把持速度を調整・保持する。
また、ロボットハンドとモーターが一体になった構造の中央部に中空(穴)構造を採用。中空の直径はΦ8mmで、対象物を把持した状態でさまざまな追加作業を組み合わせることが可能だ。
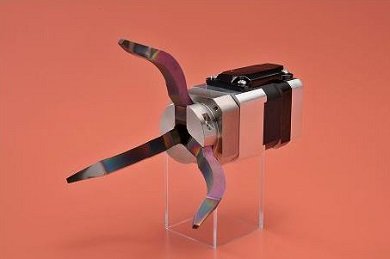 電動3爪ロボットハンド 出典:シナノケンシ
本体サイズは約42×50×150mm(爪を閉じた状態)で、重さは約750g。電源はDC24Vで、通信インタフェースはRS-485を採用する。さらに、2爪の他、金属や樹脂などの材質にも用途に合わせて変更できるように、爪のバリエーションを開発している。
同社は小物組み立てや食品、医薬品、化粧品などの製造現場での非定型物や柔らかい物、小さい物のため人による手作業が困難な工程において、自動化移行に向けて電動3爪ロボットハンドの提案を進めていく予定だ。
Copyright © ITmedia, Inc. All Rights Reserved.


製品/サービス(FA)
この記事の著者

新着ホワイトペーパー PR
-
製品資料
[株式会社 Green AI] 脱炭素投資をすぐ回収したい 自動車業界にも有効なCO2削減アプローチ -
製品資料
[株式会社 Green AI] 自動車業界の脱炭素はなぜ進まない? 実務で直面する“壁”の乗り越え方 -
市場調査・トレンド
[スマートジャパン編集部] 「ペロブスカイト太陽電池」の普及戦略が公表 政府が目指すコスト・導入量のロードマップを解説 -
市場調査・トレンド
[スマートジャパン編集部] 導入が加速する再エネ・系統向け蓄電システム コスト・収益性の現状分析 -
技術文書・技術解説
[スマートジャパン編集部] いまさら聞けない「ペロブスカイト太陽電池」の基礎知識と政策動向
関連記事
こんなメディアも見られています
TechFactoryに関連する情報をお探しであれば、こちらのメディアもお役に立てるかもしれません。
特集
- マテリアルズ・インフォマティクスの動向調査
- 研究・開発職のデジタル活用調査
- 設計・解析業務におけるAI活用
- 3Dプリンタ利用動向調査
- CAD利用動向調査
- つながる工場の現状と課題
- 製造業におけるAI開発および活用の実態
- 設計・製造現場における品質管理
ホワイトペーパーランキング PR
-
1
EE Times Japan×EDN Japan 統合電子版:製造現場にフィジカルAIをどう実装するか――電子版2026年9月号
-
2
ものづくり白書2026を読み解く
-
3
機械・電気設計の連携はなぜうまくいかない? 手戻りを防ぐ協調設計の進め方
-
4
Waymoの自動運転技術に迫る
-
5
半導体装置メーカー 業績まとめ【2027年3月期第1四半期】
-
6
EE Times Japan×EDN Japan 統合電子版:フィジカルAIが生み出す新たな「設計思想」――電子版2026年8月号
-
7
CADツールの見直しは本当に必要? 切り替えの理由と効果を7つの質問で検証
-
8
OTセキュリティ実態調査2026
-
9
「改正物流効率化法対策」徹底解説 総物流費を抑制するサプライチェーン戦略
-
10
計測器アプリケーションにおいて7.5桁の精度を実現する方法
TechFactory SNS
 @techfactory_itmをフォロー
インフォメーション
注目情報をチェック
TechFactoryをフォロー