超速解説 ROS
単なる“ロボット用OS”ではない「ROS(Robot Operating System)」の概要と新世代の「ROS 2.0」(2/3 ページ)
分散制御に長じた制御の必要性
ロボットの制御には分散制御方式が適していると説明したが、問題は既存のRTOSや組み込みLinuxが、必ずしもこうした分散制御方式をうまく扱えないことだ。従来モデルをそのまま利用すると、分散したプロセッサ間はネットワーク経由での接続となりオーバーヘッドも大きい。同期を取るメカニズムも十分とはいえない。
既存の枠組みで言えば、むしろHPC(ハイパフォーマンスコンピューティング)向けの複数ノード/並列コンピューティング実装手段であるMPI(Message Passing Interface)の方が求めている機能に近い。しかし、こちらはもともとがHPC向けということもあり、そのままロボット制御に使うにはやはり無理がある。こうした背景もあって、ロボット向けOSが生まれてきた。
「ロボット開発」に関するさらに詳しい情報をお求めの方は、MONOistに掲載された記事を再編集した無料電子ブックレット『あのロボットが私のハードウェア予算を食っている!』をぜひご覧ください。「未知の地形を滑らかに歩かせる」を例に、エンベデッドシステム化するロボットについて考えます。 ⇒ダウンロードはこちら
国内だと、電子技術総合研究所(現在の産総研)で1998年から開発が始まった「ART-Linux」であろう。2013年3月末で産総研における開発と保守は終了しているが、現在もオープンソースの形で公開されており、誰でもこれを入手してシステムを構築できる。
最近ではPepperに搭載された仏アルデバランの「NAOqi」も有名である。あるいは冒頭に出てきたクラタスに採用されている「V-Sido OS」。こちらはアスラテックより提供されるが、そもそもV-Sido OSの開発者である吉崎航氏がクラタス開発者の1人であり、V-Sido OSなしにはクラタスは構築できなかった。
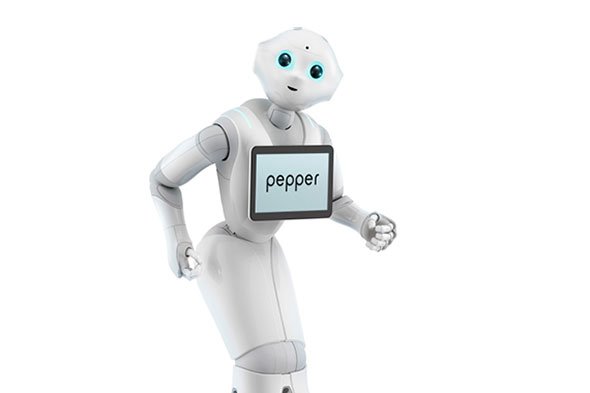 ソフトバンクの「Pepper」
産業向けとしては、日本ロボット工業会が2002年に提唱した「ORiN」(Open Robot/Resource interface for the Network)が、その後はORiN協議会によってメンテナンスされている。OSではないが「RT-middleware」(Robot Technology middleware)と呼ばれるロボット制御用のミドルウェア用の規格も提唱され、これはOMGにより標準規格化もなされた。
RT-middlewareは産総研による「OpenRTM-aist」の他、NET Framework上で動作する「OpenRTM.NET」やAndroidに対応した「RTM on Android」など各種プラットフォーム向けに移植されている。
こうした動きは日本だけはない。「YARP」(Yet Another Robot Platform)や「The Orocos Project」などはOSというよりミドルウェアだが、ロボット制御に必要なものがまとまったライブラリ群+αである。また、Arduinoでロボット制御を行う「ROBOTC」といったものまである。ただ、そうした中で一番有名なのが、冒頭に紹介したROSである。
現在も進化するROS
ROSはもともと、SAIL(Stanford Artificial Intelligence Laboratory:スタンフォード人工知能研究所)が「STAIR」(STanford AI Robot)というロボットを開発するために開発したものである。
このSTAIRの開発にはWillow Garageという会社が協力しており、ROSの開発は同社が主体となっていた。その後、Willow Garageは2012年にOSRF(Open Source Robotics Foundation)を設立してROSの管理を移管。以後はこのOSRFがオープンソースでROSの開発とメンテナンスを行っている。
このROSそのものは基本的にUbuntuの上で動作する。対応するハードウェアは非常に多く(一覧はこちらを見てもらうのが早い)、加えて自分で作成したロボットをROSで制御する、というケースも多い。そして、ROSの特徴の1つはソフトウェアライブラリの多さである。一覧はこちらから見ることができるが、現時点での推奨リリースであるKinetic Kameに対応したものだけでこれだけある。
ROSそのものも順次更新されており、2010年1月に初公開されたROS 1.0以降、Box Turtle、C Turtle、Diamondback……とアップデートされている。執筆時点での最新は2017年5月にリリースされたLunar Loggerheadであるが、その前のKinetic Kameが安定しており、2021年までのサポート(Lunar Loggerheadは2018年まで)があることから、現在はKinetic Kameの利用が推奨されている。
Copyright © ITmedia, Inc. All Rights Reserved.


超速解説
製造業に携わる方ならば知っておきたい「トレンドキーワード」や「技術用語」について、用語辞典よりも少しだけ詳しく、かといって重たくなりすぎない程度に気軽に読める基礎解説シリーズです。
この記事の著者

新着ホワイトペーパー PR
-
製品資料
[株式会社 Green AI] 自動車業界には好機 脱炭素×コスト削減×現場改善を実現するエネルギー戦略 -
製品資料
[株式会社 Green AI] 脱炭素投資をすぐ回収したい 自動車業界にも有効なCO2削減アプローチ -
市場調査・トレンド
[スマートジャパン編集部] 「ペロブスカイト太陽電池」の普及戦略が公表 政府が目指すコスト・導入量のロードマップを解説 -
市場調査・トレンド
[スマートジャパン編集部] 導入が加速する再エネ・系統向け蓄電システム コスト・収益性の現状分析 -
技術文書・技術解説
[スマートジャパン編集部] いまさら聞けない「ペロブスカイト太陽電池」の基礎知識と政策動向
関連記事
こんなメディアも見られています
TechFactoryに関連する情報をお探しであれば、こちらのメディアもお役に立てるかもしれません。
特集
- マテリアルズ・インフォマティクスの動向調査
- 研究・開発職のデジタル活用調査
- 設計・解析業務におけるAI活用
- 3Dプリンタ利用動向調査
- CAD利用動向調査
- つながる工場の現状と課題
- 製造業におけるAI開発および活用の実態
- 設計・製造現場における品質管理
ホワイトペーパーランキング PR
-
1
ナフサショックの影響が分かる記事まとめ(Part1)
-
2
EE Times Japan×EDN Japan 統合電子版:製造現場にフィジカルAIをどう実装するか――電子版2026年9月号
-
3
次世代の機器設計に向けたCADソフトウェア選定 適切な製品を見極める秘訣とは
-
4
Waymoの自動運転技術に迫る
-
5
半導体装置メーカー 業績まとめ【2027年3月期第1四半期】
-
6
IMUを活用してロボットの位置推定を強化、より高精度なナビゲーションが可能に
-
7
2026年版半導体生存戦略:AI時代の勝敗を分ける4つの「分岐点」とは?
-
8
動き出したファナックの「フィジカルAI」
-
9
ものづくり白書2026を読み解く
-
10
OTセキュリティ実態調査2026
TechFactory SNS
 @techfactory_itmをフォロー
インフォメーション
注目情報をチェック
TechFactoryをフォロー